Eugenio (Henny) Frias-Miranda
Eugenio (Henny) Frias-Miranda
Home
Research
Gallery
Publications
Contact
Light
Dark
Automatic
anisotropic stiffness
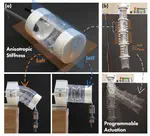
Anisotropic Stiffness and Programmable Actuation for Soft Robots Enabled by an Inflated Rotational Joint
Soft robots are known for their ability to perform tasks with great adaptability, enabled by their distributed, non-uniform stiffness …
Sicheng Wang
,
Eugenio (Henny) Frias-Miranda
,
Antonio Alvarez Valdivia
,
Laura H. Blumenschein
PDF
Cite
Video
IEEE Xplore
Cite
×